RHG2
Humanoide industrial con base móvil y torso telescópico
Dos brazos manipuladores sobre plataforma de ruedas, para fabricación, logística, montaje, manipulación de materiales e inspección.
- Altura regulable1.225 – 1.795 mm
- Peso185 kg
- Carga por brazo5 kg
- ProtecciónIP42
¿Qué es el RHG2?
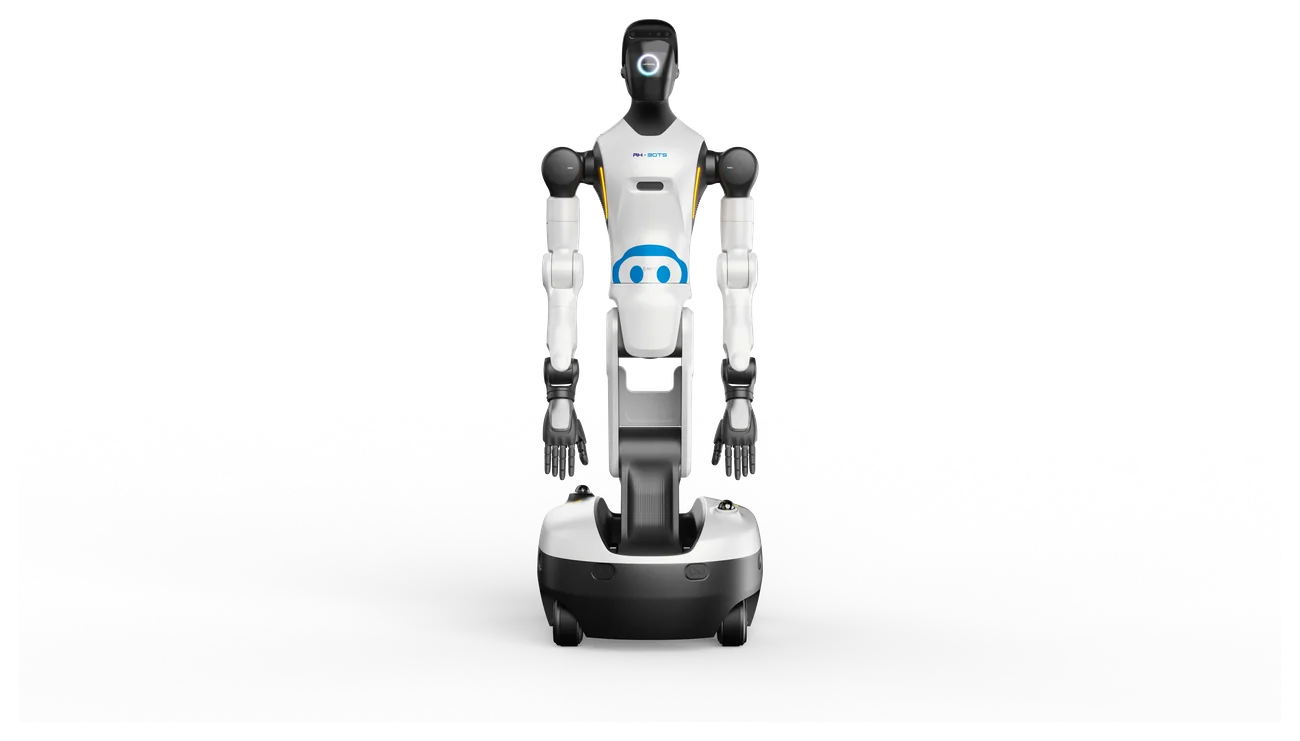
El RHG2 es un humanoide industrial con base móvil, torso telescópico y dos brazos manipuladores. A diferencia de los humanoides bípedos, utiliza una plataforma de ruedas para maximizar estabilidad, autonomía y capacidad industrial.
Torso telescópico
Altura regulable entre 1.225 y 1.795 mm para trabajar a distintas alturas de estación sin reconfigurar la célula.
Manipulación de precisión
Brazos de 7 GDL con sensores de par en las articulaciones y control de fuerza, con operaciones de precisión submilimétrica anunciadas por el fabricante.
Plataforma móvil autónoma
Dirección Ackermann, desplazamiento lateral, giro sobre su propio eje, percepción de 360° y estación de carga automática.
Computación de altas prestaciones
NVIDIA Jetson T5000 con 2.070 TFLOPS anunciados en precisión FP4, para percepción y aprendizaje de habilidades.
Aplicaciones
Escenarios en los que encaja el RHG2.
- Alimentación de máquinas
- Manipulación de componentes
- Preparación de pedidos
- Clasificación logística
- Montaje
- Inspección industrial
- Transporte interno
- Automatización flexible de estaciones de trabajo
Especificaciones técnicas
Dimensiones y peso
| Altura regulable | 1.225 – 1.795 mm |
|---|---|
| Anchura | 640 mm |
| Longitud | 760 mm |
| Peso | aprox. 185 kg |
| Protección del robot completo | IP42 |
| Grados de libertad activos | 26, sin contar los efectores finales |
| Cuello | 3 |
| Cada brazo | 7 |
| Conjunto cintura y elevación | 5 |
| Chasis | 4 |
Plataforma móvil
| Velocidad máxima | 1,5 m/s |
|---|---|
| Dirección | tipo Ackermann |
| Movimientos | desplazamiento lateral y giro sobre su propio eje |
| Navegación | autónoma |
| Percepción | 360° |
| Carga | estación de carga automática |
Brazos y manipulación
| Carga nominal por brazo | 5 kg |
|---|---|
| Brazos | 7 grados de libertad |
| Sensores | de par en las articulaciones |
| Control | de fuerza |
| Manos diestras | opcionales, de 19 grados de libertad |
| Precisión | operaciones submilimétricas anunciadas por el fabricante |
| Habilidades | aprendizaje y despliegue mediante aprendizaje por refuerzo |
Sensores
| LiDAR 3D | 2 unidades |
|---|---|
| Cámara estéreo | 1 unidad |
| Cámaras de ojo de pez | 3 unidades |
| Cámara RGB-D en la cabeza | 1 unidad |
| Cámaras RGB-D en las muñecas | 2 unidades |
| Inercial | unidad IMU |
| Fuerza y par | sensores dedicados |
| Percepción perimetral | para navegación y manipulación |
Interacción
| Audio | matriz de micrófonos y altavoz |
|---|---|
| Pantalla | facial |
| Indicador | luminoso multicolor |
| Identificación | NFC |
Computación
| Plataforma | NVIDIA Jetson T5000 |
|---|---|
| Potencia anunciada | 2.070 TFLOPS en precisión FP4 |
Batería
| Configuración | doble batería |
|---|---|
| Capacidad total | aprox. 1.652 Wh |
| Autonomía | aprox. 4 horas |
| Tiempo de carga | ≤ 2 horas |
| Entrada | 100–240 V |
| Salida del cargador | 54,75 V · 15 A |
| Modos de recarga | carga directa, sustitución de batería, cambio en caliente y carga autónoma |
Comunicaciones
| Conectividad | Wi-Fi · Bluetooth · 4G · 5G · NFC |
|---|
Desarrollo y control
| Desarrollo secundario | soportado |
|---|---|
| Software | actualizaciones OTA |
| Control | encendido remoto y teleoperación |
| Aprendizaje | por demostración |
| Integración | aplicaciones industriales |
Galería
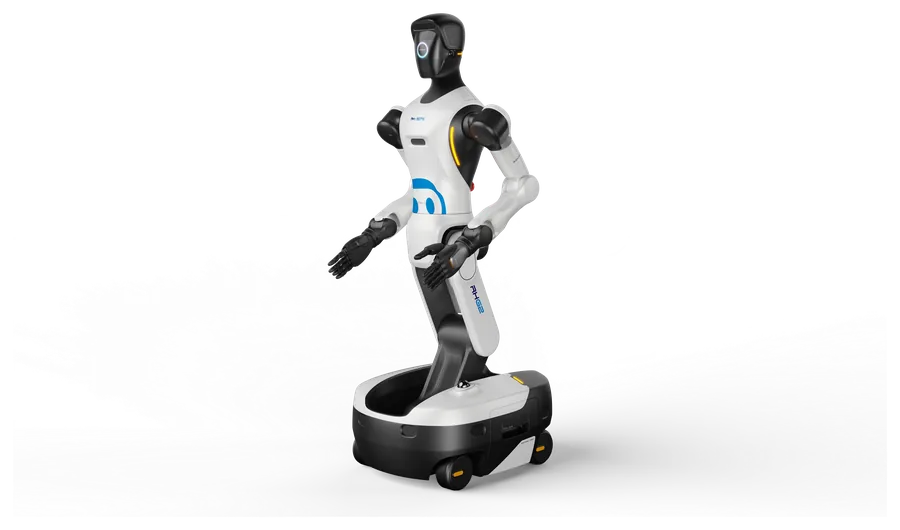
Perfil 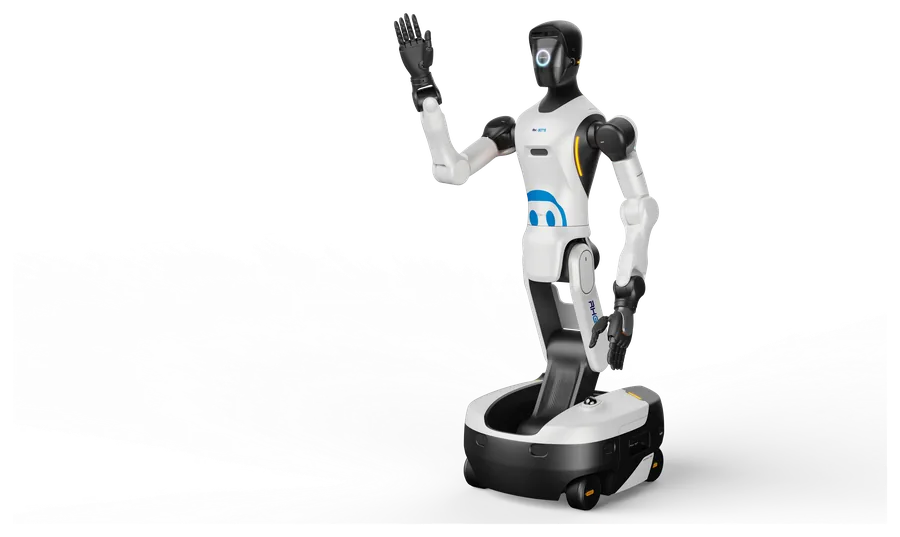
Interacción 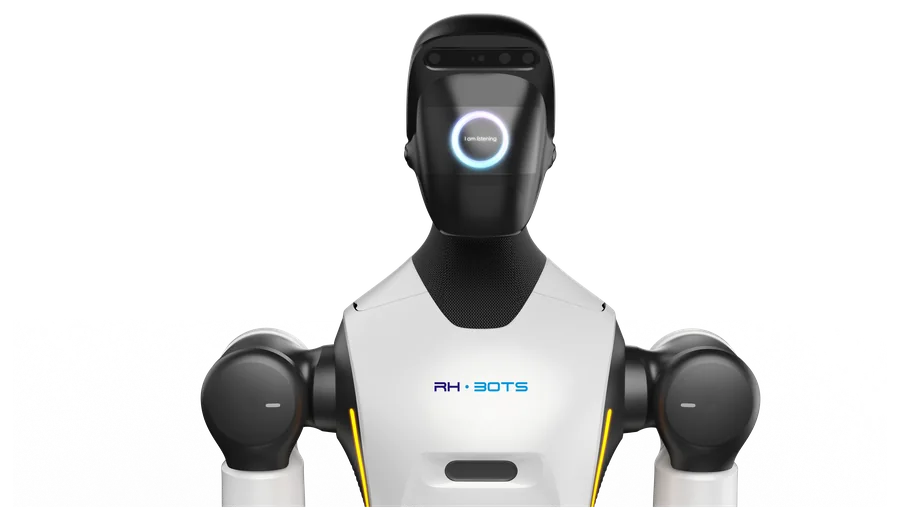
Torso y pantalla 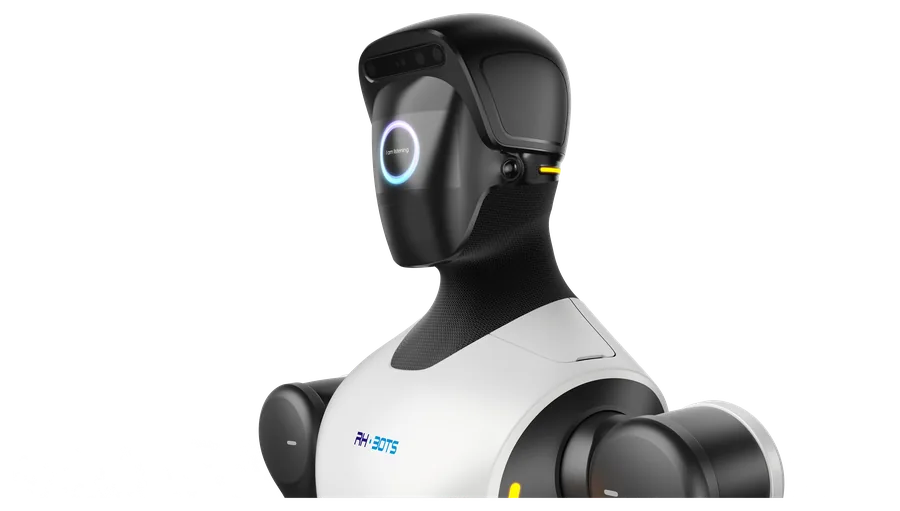
Pantalla facial
Otros modelos de la familia
 Humanoides
RHA3
Humanoide de tamaño adulto para atención al público
 Humanoides
RHA3 Ultra "Reboniko"
Humanoide avanzado para investigación e inteligencia corporal
 Humanoides
RHX2
Humanoide compacto para eventos, recepción y educación
 Humanoides
RHX2 Ultra
Humanoide compacto y programable para desarrollo de aplicaciones
¿Hablamos de tu caso?
Te asesoramos sobre el modelo, la configuración y la puesta en marcha.
Contacta con RH·BOTS